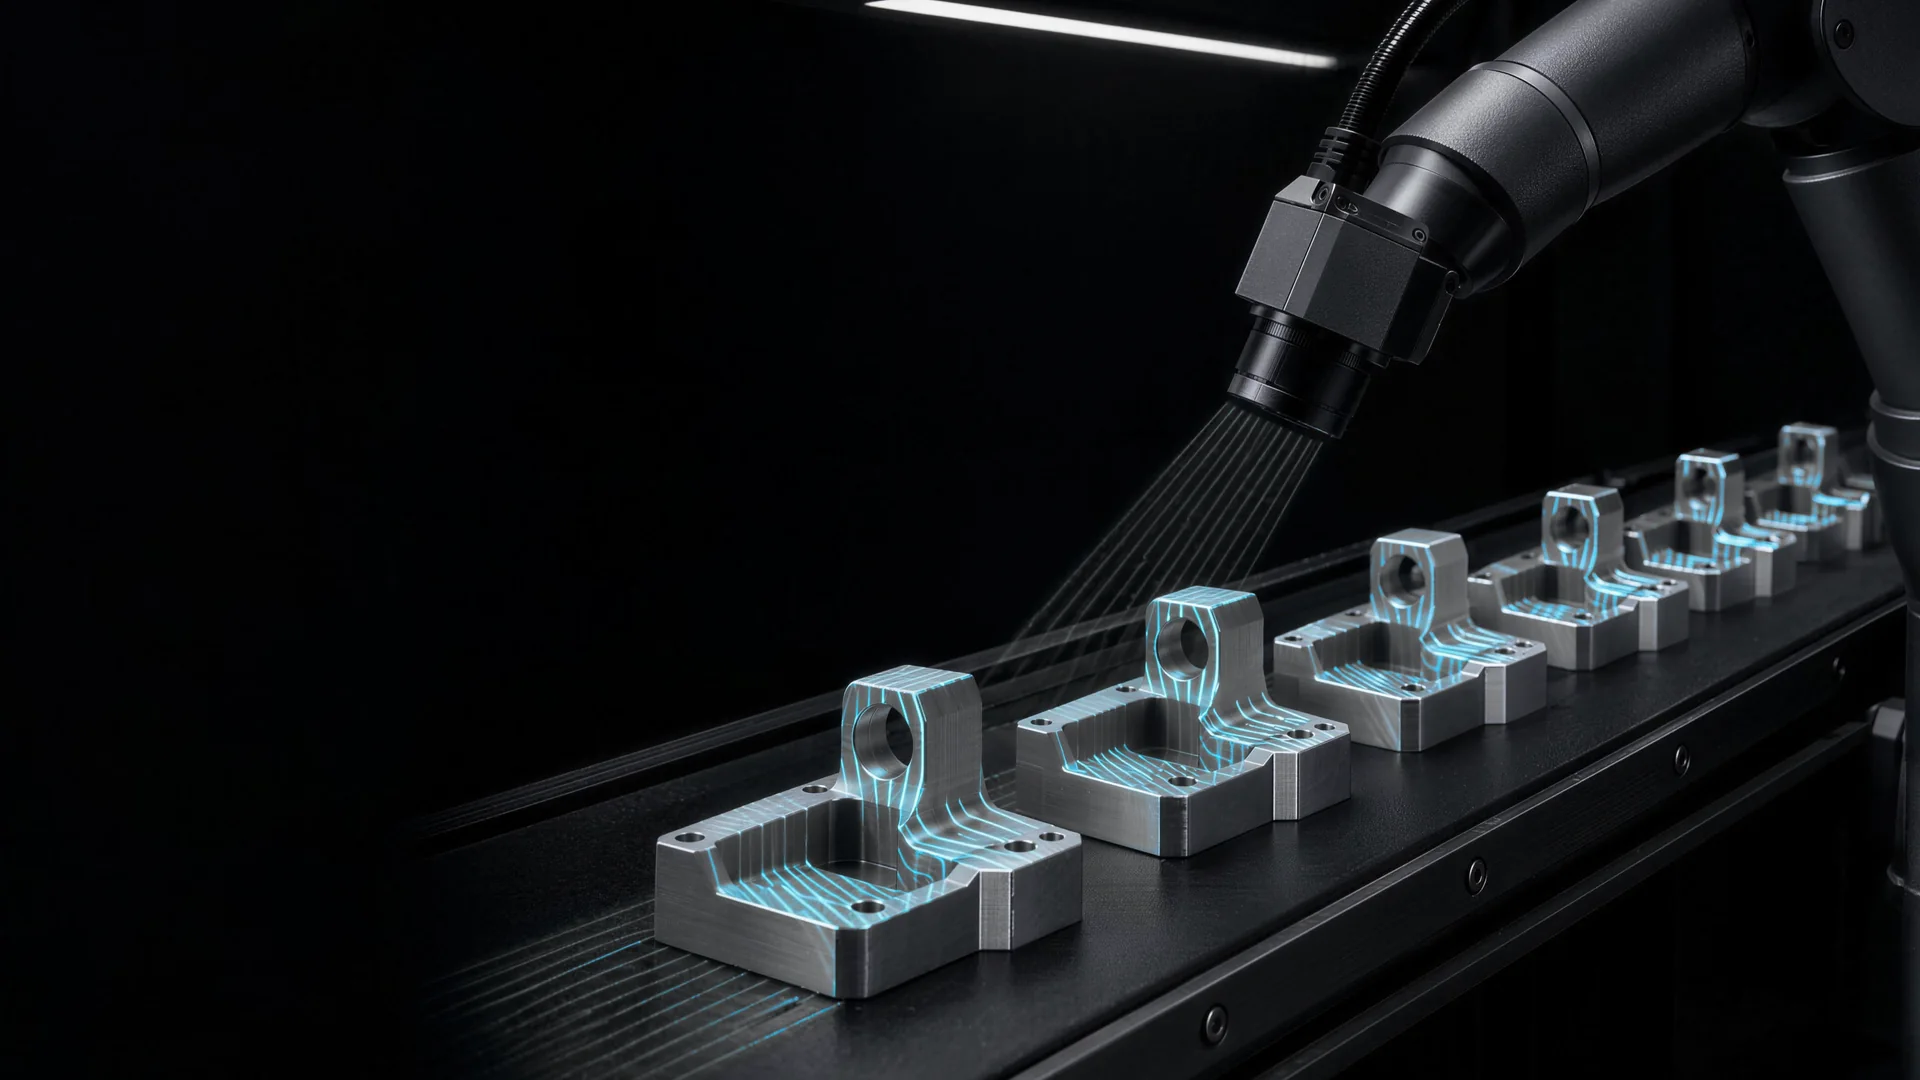
Koncept PromeingSkenar në Nyrnberg
Sistem vizioni autonom
SektoriInspektim industrial dhe robotikë
Vizualizim
- Statusi
- Koncept Promeing
- Skenari
- Nyrnberg
- Sektori
- Inspektim industrial dhe robotikë
- Fleta
- 04 / 06
Një stacion inspektimi dhe kapjeje me udhëzim vizual për pjesë të përziera, i projektuar dhe i testuar në simulim para se të investohet në harduer.
Koncept Promeing: studim i studios për një sistem që do të ndërtonim, në një skenar realist. Nuk përshkruan asnjë klient, asnjë vënie në punë dhe asnjë rezultat të matur.
Problemi
Pjesë të përziera mbërrijnë në linjë pa rend dhe orientim të caktuar. Inspektimi me dorë është i ngadaltë dhe lodhës, automatizimi fiks trajton vetëm pjesët për të cilat u ndërtua dhe blerja e një stacioni robotik para se të dihet nëse mund t’i shohë e t’i kapë pjesët reale është një mënyrë e shtrenjtë për ta zbuluar.
Konteksti
Skenari: një furnitor pjesësh të përpunuara mekanikisht dhe të derdhura në Bavari, që prodhon seri të vogla të shumë llojeve pjesësh në linja të përbashkëta. Defektet sipërfaqësore kanë rëndësi, ndriçimi ndryshon nëpër sallë dhe pjesët ndryshojnë më shpejt nga sa mund të riprogramohet një pajisje fikse inspektimi. Vendimi për të investuar në një stacion duhet të mbështetet në prova për këtë linjë, jo në demonstrimin e një ofruesi.
Sistemi
Projekti i një stacioni, i zhvilluar dhe i vërtetuar fillimisht në simulim. Me imazhe sintetike dhe reale trajnohet një detektor që gjen, segmenton dhe ndjek çdo pjesë në linjën në lëvizje, duke ruajtur të njëjtën ID kur pjesët kalojnë dhe mbivendosen. Një planifikues kapjeje zgjedh ku dhe si duhet të kapë krahu, brenda kufizimeve të shtrirjes dhe të ciklit të stacionit. Pjesët me klasifikim të pasigurt ose me dyshim për defekt sipërfaqësor nuk hamendësohen kurrë: i kalojnë një njeriu, bashkë me imazhin dhe arsyen. I njëjti softuer punon me stacionin e simuluar dhe, më vonë, me atë fizik, kështu që vlerësimi vlen edhe për të.
Arkitektura AI
Kamerat ushqejnë zbulimin dhe ndjekjen; një planifikues kapjeje i shndërron trajektoret në lëvizje për krahun. Një simulim i stacionit qëndron pranë atij real dhe çdo gjë e pasigurt shkon në një radhë shqyrtimi.
Arkitektura AI e projektit „Sistem vizioni autonom“
Shtresat
- Ndërfaqja: Konsola e operatorit, Radha e shqyrtimit
- Agjentët: Planifikuesi i kapjes, Kontrolluesi i stacionit
- Modelet: Zbulimi dhe segmentimi, Ndjekësi i shumë objekteve
- Të dhënat: Setet e imazheve sintetike dhe reale
- Infrastruktura: Simulimi i stacionit, Përpunimi në pajisje pranë linjës
Lidhjet
- Përpunimi në pajisje pranë linjës → Zbulimi dhe segmentimi
- Setet e imazheve sintetike dhe reale → Zbulimi dhe segmentimi
- Zbulimi dhe segmentimi → Ndjekësi i shumë objekteve
- Ndjekësi i shumë objekteve → Planifikuesi i kapjes
- Planifikuesi i kapjes → Kontrolluesi i stacionit
- Ndjekësi i shumë objekteve → Radha e shqyrtimit
- Kontrolluesi i stacionit → Konsola e operatorit
- Simulimi i stacionit → Kontrolluesi i stacionit
Ndërfaqja
Pamja e operatorit për një ekzekutim të simuluar: çfarë sheh kamera, trajektoret që ndjek, kapjen që planifikon dhe pjesët që ia kalon një njeriu në vend që të hamendësojë.
| T-118 | mbajtëse | Kapur |
| T-119 | mbajtëse | Kapje e planifikuar |
| T-120 | mbajtëse | Dërguar për shqyrtim |
| T-121 | kasë | Në kalim |
- Shënjestra
- T-119
- Afrimi
- Nga lart, i pjerrët
- Pozicionet e nyjeve
- —
T-120 · dyshim për defekt sipërfaqësor · me imazh bashkëngjitur
- A: Zbulimi dhe ndjekja: çdo pjesë ruan të njëjtën ID ndërsa lëviz dhe mbivendoset me të tjerat.
- B: Plani i kapjes për pjesën ku është përqendruar stacioni, brenda kufizimeve të shtrirjes dhe të ciklit.
- C: Pjesët e pasigurta ose të dyshimta i kalojnë një njeriu bashkë me imazhin dhe arsyen.
Shifrat shfaqen vetëm në data, ID dhe vula kohore. Treguesit shënojnë „—“ derisa të ketë diçka të vërtetë për të treguar.
Teknologjia
- Segmentim i instancave dhe ndjekje e shumë objekteve
- Të dhëna sintetike trajnimi nga modelet CAD, me rastësim domeni (domain randomisation)
- Simulim fizik i stacionit para blerjes së harduerit
- Planifikim kapjeje brenda kufizimeve të shtrirjes dhe të kohës së ciklit
- Inferencë në pajisje, në kompjuterë industrialë pranë linjës
- Ndriçim i strukturuar dhe pozicionim i kamerave, të studiuara në simulim
- Integrim i robotit përmes ndërfaqes së kontrolluesit të prodhuesit
Rezultati i pritur
I priturNjë projekt stacioni i vërtetuar në simulim para një piloti fizik, një pamje e ndershme e pjesëve që mund dhe nuk mund t’i trajtojë, si dhe një vendim investimi i mbështetur në prova.
Cilësor dhe i pamatur. Një pilot e mat kundrejt kritereve të pranueshmërisë të përcaktuara së bashku që në fillim.
Çfarë do të matnim
- Precision dhe recall me pamje reale të veçuara për testim
- Shkalla e alarmeve të rreme për defektet sipërfaqësore
- Performanca sipas kushteve të ndriçimit
- Suksesi i kapjes në simulim dhe në stacionin fizik
- Pjesët që i kalojnë një njeriu, dhe pse
Vetëm emrat e metrikave. Vlerat ekzistojnë sapo t’i matë një pilot.
Çfarë do t’i duhej një piloti
- Modele CAD ose skanime referuese të pjesëve të përfshira
- Pamje të regjistruara nga linja, në ndriçimin real të sallës
- Shembuj të defekteve që kanë rëndësi, të etiketuar nga një inspektor
- Kufizimet e stacionit: hapësira, koha e ciklit, zonat e sigurisë
- Një listë e shkurtër me krahë robotikë dhe kapëse, si kandidatë për simulim
- Një inspektor që, gjatë pilotit, shqyrton çdo pjesë që i kalon
Koncept PromeingSkenar në Nyrnberg
Po ndërtoni diçka të tillë?
Sillni problemin ashtu siç është, me gjithë rrëmujën e tij. Do t’ju themi sinqerisht nëse AI është mënyra e duhur për ta zgjidhur.